气体与液体的本质差异
气体压力控制系统在半导体工艺、航空航天、医疗设备等领域至关重要。与液压系统不同,气体压力的控制面临三大本质挑战:
强可压缩性:气体的体积模量极低,储能效应显著,导致系统固有频率低,响应滞后大。
热力学耦合:压力变化必然伴随温度变化(焦耳-汤姆逊效应),而温度变化又反作用于压力,形成热力耦合。
流动的非线性:气体通过阀口的流动通常处于临界或亚临界状态,流量与压力关系呈现强非线性。
本文将从热力学基础出发,建立控制论模型,深入分析PID控制在气体系统中的特殊性,并对核心元件与动态特性进行工程量化分析。
01 热力学基础:气体压力控制的物理边界
1.1 真实气体的状态描述
对于工程中的高压气体(如30MPa的氢气)或低温气体(如液氮汽化后的氮气),理想气体状态方程存在偏差。应采用压缩因子Z进行修正:
pV=ZnRT
其中,压缩因子Z=Z(p,T) 是压力和温度的函数。对于常见气体(如N₂、Ar、He)在室温、10MPa以下,Z≈0.99∼1.01,可近似为1;但对于CO₂、制冷剂或高压工况,必须查图表或使用真实气体方程(如Peng-Robinson方程)。
1.2 热力学过程的选取:等温还是绝热?
气体压力控制系统中,最关键的建模假设是过程特性的选择。
| 过程类型 | 适用条件 | 压力-体积关系 | 工程含义 |
|---|---|---|---|
| 等温过程 | 缓慢调节 + 容腔散热良好(如薄壁金属管、翅片结构) | pV=常数 | 压力与充气质量呈线性关系,控制相对简单 |
| 绝热过程 | 快速调节 + 容腔绝热(如厚壁容器、低导热材料) | 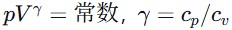 | 压力响应包含温度波动,存在附加的动态滞后 |
| 多变过程 | 实际工程折中 | 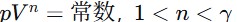 | 需通过实验辨识多变指数n |
关键结论:多数工业气体压力控制(调节时间 > 1秒,容腔为金属管路)可按等温过程近似处理,因为热交换时间常数远小于压力调节时间。但在半导体快速切换(<100ms)或绝热容器中,必须考虑绝热温升对压力的影响。
1.3 充放气过程的微分方程
对于固定容积 V 的容腔,质量守恒与能量守恒联立,可推导出压力动态的微分方程:
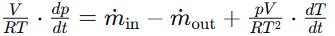
当采用等温假设(dT/dt≈0)时,简化为:
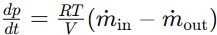
其中 m˙ 为质量流量(kg/s)。这表明:压力变化率正比于净质量流量。
02 气体流动的工程模型:阀口流量特性
2.1 临界压力比
气体通过阀口的流动存在壅塞现象。当下游压力与上游压力之比等于或低于临界压力比 rc 时,流速达到当地声速,流量不再受下游压力影响。
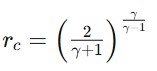
| 气体 | γ (c_p/c_v) | 临界压力比 rc |
|---|---|---|
| 单原子(Ar、He) | 1.67 | 0.487 |
| 双原子(N₂、空气) | 1.40 | 0.528 |
| 三原子(CO₂) | 1.30 | 0.546 |
工程意义:对于空气,pdown/pup≤0.528 时,流量仅取决于上游压力,与下游负载无关——这是音速喷嘴和某些压力调节器设计的理论基础。
2.2 质量流量方程
通过阀门的质量流量可统一表达为:
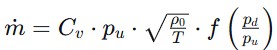
其中:
- Cv为阀门的流量系数(工程常用Cv或Kv)
- pu、pd为上下游绝对压力
- 函数f(pd/pu)在亚临界区为非线性,在临界区为常数
03 闭环控制原理:气体系统中的PID
3.1 标准PID算法
控制器输出 u(t) 与偏差 e(t) 的关系为:
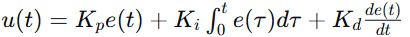
在离散系统中(采样周期 Δt),位置式PID为:
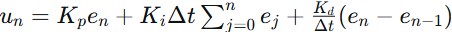
3.2 气体压力控制中PID的特殊性
气体系统与电气、液压系统相比,PID参数的整定有其独特之处:
| 特性 | 气体系统表现 | PID应对策略 |
|---|---|---|
| 大滞后 | 阀门动作后,压力变化需经历气体压缩/膨胀过程,响应延迟显著 | 适当减小 Kp,或增加前馈环节 |
| 非线性增益 | 相同阀门开度下,dp/dt 随压力变化 | 采用增益调度(Gain Scheduling),根据压力区间切换Kp |
| 静差问题 | 泄漏、温漂会导致稳态压力偏离设定值 | 必须引入积分项KiKi(P控制器在气体系统中通常存在不可接受的静差) |
| 微分噪声放大 | 压力传感器信号常带有高频噪声(阀动作扰动、机械振动) | Kd需要谨慎设置,或对微分项进行滤波(不完全微分PID) |
实践准则:气体压力控制的PID整定通常从低Kp、中等Ki、Kd=0开始,逐步增加Kp至出现振荡,然后回调至70%,最后微调Ki消除静差。
04 核心执行元件:比例阀与电气转换器
4.1 直动式比例阀
原理:比例电磁铁的电磁力直接驱动阀芯,克服弹簧力。阀芯位移 Δx 近似正比于输入电流 I(存在滞环和死区)。
数学模型(忽略动态):
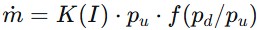
适用场景:流量 ≤300 L/min(空气)、响应时间<50ms、高精度要求。
局限性:流量受电磁铁推力限制;大电流下线圈发热需补偿。
4.2 先导式比例阀
原理:小功率电磁铁控制先导级(通常是小流量喷嘴挡板阀或微型电磁阀),先导级输出的压力驱动主阀芯。
优势:
- 可实现大口径、大流量(数千L/min)
- 先导级功耗低(< 1W)
代价:
- 需要持续的先导气源(消耗约 5–20 L/min)
- 响应时间较直动式慢(约 100–300ms)
- 存在先导级的死区与滞环
4.3 关键性能参数对比
| 参数 | 直动式 | 先导式 | 工程含义 |
|---|---|---|---|
| 滞环 | 1–3% FS | 2–5% FS | 影响重复精度 |
| 死区 | 0.5–2% | 1–4% | 影响最小可控流量 |
| 响应时间 (10-90%) | 20–80ms | 80–250ms | 影响系统带宽 |
| 灵敏度 | 0.1–0.5% | 0.5–1% | 影响微小压力调节能力 |
05 系统动态:时间常数与频率响应
5.1 气容与气阻模型
气体压力系统的动态可等效为气容 C 与气阻 R 的一阶系统:
- 气容:C=dm/dp≈V/RT(等温假设下)
- 气阻:R=dp/dm,取决于阀口特性
时间常数:
τ=R⋅C
充气过程的压力响应(从 p0 充至气源压力 ps):
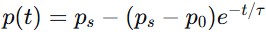
放气过程(向大气排放):
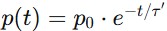
其中 τ′ 通常小于 τ,因为放气时压差可能更大。
5.2 系统带宽
闭环系统的带宽 ωBW 决定了系统能跟踪的最高频率的压力指令。对于一阶系统近似:

工程量化示例:
假设容积 V=1 L,气体为空气(R=287 J/kg⋅K,T=293 K),阀的流量系数Cv=0.1,上游压力ps=0.8 MPa(绝压),下游压力 p 从 0.1 MPa 阶跃到 0.5 MPa(绝压)。
估算平均气阻 R≈2×10⁸ Pa⋅s/kg,气容C≈5×10−9 kg/Pa,τ≈1 s。
这意味着系统响应约需 3–5秒 进入稳态(5倍时间常数)。若要加速,必须增大阀的 Cv 或减小容积 V。
06 典型系统架构与应用选型
6.1 功能层次分解
| 层次 | 功能 | 典型实现 | 选型要点 |
|---|---|---|---|
| 上位层 | 设定、监控、数据记录 | PLC、DCS、嵌入式系统 | 通信协议、扫描周期 |
| 控制层 | PID运算、逻辑判断 | 独立控制器、PLC PID块、嵌入式代码 | 采样速率(建议至少 10倍于系统带宽) |
| 执行层 | 流量调节 | 比例阀、电气转换器 + 气动调节阀 | 流量范围、响应时间、介质兼容性 |
| 传感层 | 压力检测 | 压力传感器/变送器 | 精度(0.1%-0.5% FS)、响应时间、温度漂移 |
6.2 按应用场景的选型矩阵
| 应用场景 | 压力范围 | 精度要求 | 推荐执行器 | 推荐控制器 | 备注 |
|---|---|---|---|---|---|
| 半导体CVD/MOCVD | 0–150 Torr(绝压) | ±0.1 Torr | 直动式高精度比例阀 | 高分辨率PID + 前馈 | 温度控制至关重要,防止前驱体冷凝 |
| 气动夹具/定位 | 0–0.8 MPa(表压) | ±10 kPa | 先导式比例阀 | PLC内置PID | 成本优先,可接受一定静差 |
| 实验室标定台 | 0–20 MPa | ±0.01% FS | 精密调节阀 + 电机驱动 | 上位机 + 高精度AD/DA | 通常结合质量流量控制器(MFC) |
| 呼吸机/麻醉机 | 0–100 cmH₂O | ±2 cmH₂O | 音圈电机驱动比例阀 | 嵌入式快速PID | 安全性冗余(双传感器投票) |
| 氢燃料电池系统 | 0.1–1 MPa | ±5 kPa | 先导式 + 冗余传感器 | 汽车级ECU | 必须防爆、抗氢气渗透 |
07 控制性能的进阶考量
7.1 非线性补偿
气体系统的强非线性可通过以下方法缓解:
- 增益调度:将工作区间分段,每段使用不同的PID参数
- 线性化控制:基于阀口流量模型计算开环补偿,闭环仅负责修正偏差
- 自适应控制:在线辨识系统参数,实时调整控制器(复杂度高,用于高端设备)
7.2 前馈控制
对于已知的设定值变化(如阶跃、斜坡),加入前馈通道可显著提升跟踪性能:
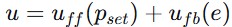
其中 uff 根据稳态模型计算(如 pset 对应的理想阀芯位置)。
7.3 抗积分饱和
当阀门已达饱和(全开或全关)而偏差仍未消除时,积分项会持续累积导致积分饱和。常用对策:
- 积分限幅:限制积分项的累积范围
- 积分分离:大偏差时暂停积分
- 反向计算:根据输出饱和量反向修正积分项
总结
气体压力控制系统的原理可归纳为三个紧密关联的层次:
| 层次 | 核心内容 | 关键方程/概念 |
|---|---|---|
| 热力学基础 | 真实气体状态、过程特性(等温/绝热) | pV=ZnRT, n的选择 |
| 流体动力学 | 阀口流量特性、临界/亚临界流动 | 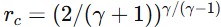 |
| 控制工程 | 闭环反馈、PID调参、前馈、抗饱和 | 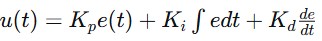 |
理解这些原理的工程师应能:
- 根据容积、流量、响应时间估算系统的时间常数与带宽;
- 根据气体种类、压力范围、精度要求选择直动式或先导式比例阀;
- 能够初步整定PID参数,并诊断积分饱和、微分噪声等常见问题;
- 识别等温/绝热假设的适用边界,避免建模错误。
气体压力控制从来不是单纯的“调阀门”,而是一门融合热力学、流体力学与自动控制的系统工程。掌握其原理,方能在极端工况下实现“精、稳、快”的压力调节。