在精密测量领域,位移传感器如同工业系统的“感官末梢”,将机械运动转化为可量化、可控制的电信号。而在众多技术路线中,LVDT(线性可变差动变压器) 与激光位移传感器分别代表了接触式测量与非接触式测量的两大经典范式。二者的技术内核与适用场景截然不同,理解它们的底层逻辑,是工程选型的关键第一步。
原理之争:电磁感应 vs 光学三角
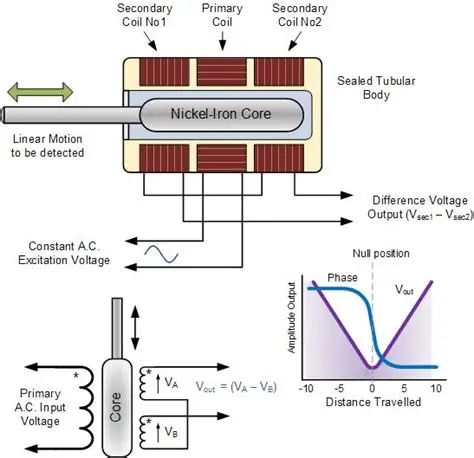
LVDT的本质是一个精度极高的差动变压器。其核心结构包括一个初级线圈、两个次级线圈和一个可自由移动的软磁铁芯。当初级线圈通以交流激励时,铁芯的位置变化会改变两个次级线圈的互感系数,从而输出与位移量成比例的差分电压信号。由于铁芯与线圈之间无直接接触,LVDT在理论上具有无限分辨率和无限机械寿命。
激光位移传感器则走了一条截然不同的技术路径——激光三角测量法(短距离高精度场景的主流方案)。其原理是激光二极管发射的光束经物体表面反射后,通过接收透镜在CCD/CMOS感光元件上成像。当被测物体发生位移时,感光元件上的光斑位置随之变化,通过几何三角函数即可精确计算出位移量。
性能对决:环境适应性 vs 速度与精度
从性能参数来看,二者的优劣势呈现出鲜明的两极分化。
LVDT的核心优势在于极端的“鲁棒性” 。由于采用电磁感应原理,LVDT对油污、水汽、粉尘等工业环境中常见的污染物几乎“免疫”。其本体为纯机械结构,可耐受极高的冲击和振动(甚至应用于航空发动机监测),且工作温度范围极宽,特殊型号甚至可在-220℃至600℃的极端温度下稳定运行。在精度方面,工业级LVDT通常能达到±0.1%FS左右的线性度。
激光位移传感器的杀手锏则是“速度”与“非接触” 。其采样频率可达50kHz甚至更高,比电感式传感器高出两个数量级,极适合高速动态测量场景。在精度上,三角反射法可实现±0.05%FS甚至微米级的分辨率,而相位干涉法甚至能触及纳米级测量。但代价是,激光对被测物体表面特性(颜色、材质、光泽度)极为敏感,在镜面或强光环境下极易产生数据失真。
选型指南:场景决定价值
在工程实践中,选择哪种传感器本质上是对可靠性、精度与环境成本的权衡。
若工况恶劣(如液压系统内部、蒸汽阀附近、水下数千米的深海环境),或者被测对象为柔软、易损伤的表面,LVDT无疑是不可替代的解决方案。它的稳定性和长寿命在航空航天、发电涡轮机和重工领域久经考验。
若追求极致的测量速度、要求绝对的无接触测量,且被测表面特性良好、环境相对洁净(如半导体制造、PCB焊点检测、精密振动分析),激光位移传感器则具备压倒性优势。
总结
LVDT代表的是“接触式”测量中的耐用性巅峰,它以电磁为媒介,在恶劣环境中守护着数据的真实;而激光传感器则是“光学”测量中的速度先锋,它用光束代替探针,在微观与动态的世界里捕捉瞬息的位移。 在这场铁芯与光束的博弈中,没有绝对的最优解,只有最贴合实际工况的务实选择。